36
YLECM型具身智能动捕协作机器人应用开发平台
2026/5/15

产品简介:
本平台是面向高校与科研机构打造的具身智能实验教学创新平台,深度融合无标记实时动作捕捉、生物力学分析、协作机器人与人形机器人,构建集感知、认知、决策、执行于一体的全链路研发与教学环境,为具身智能、人机交互、机器人学习、运动控制等方向提供一站式实验与创新载体。
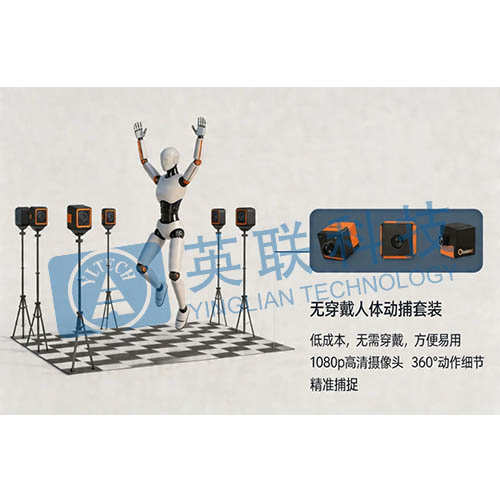
平台采用无标记视觉动捕技术,无需穿戴设备即可实时捕捉人体三维姿态,低延迟输出关节点坐标与运动轨迹;配套生物力学分析模块,可实时解算关节角度、力矩、重心位移、运动平滑度等关键参数,形成人体运动量化模型。系统将人体动作与生物力学特征同步映射至协作机器人或人形机器人,实现高精度动作复刻、力控协同、自适应交互,打通 “人体示范 — 数据分析 — 机器人学习 — 智能执行” 完整闭环。
平台搭载开放式软件框架,支持动作编辑、策略训练、仿真验证与真机部署,提供图形化编程与 Python 二次开发接口,降低算法研发门槛。硬件适配多型号协作机器人与人形机器人,可完成抓取装配、灵巧操作、协同作业、仿生运动等典型任务。平台兼具教学实验、课程设计、科研攻关、竞赛创新等多重功能,全面支撑具身智能相关专业的人才培养与前沿技术探索,助力高校构建新一代机器人与人工智能交叉学科实践高地,推动技术成果转化与应用落地。